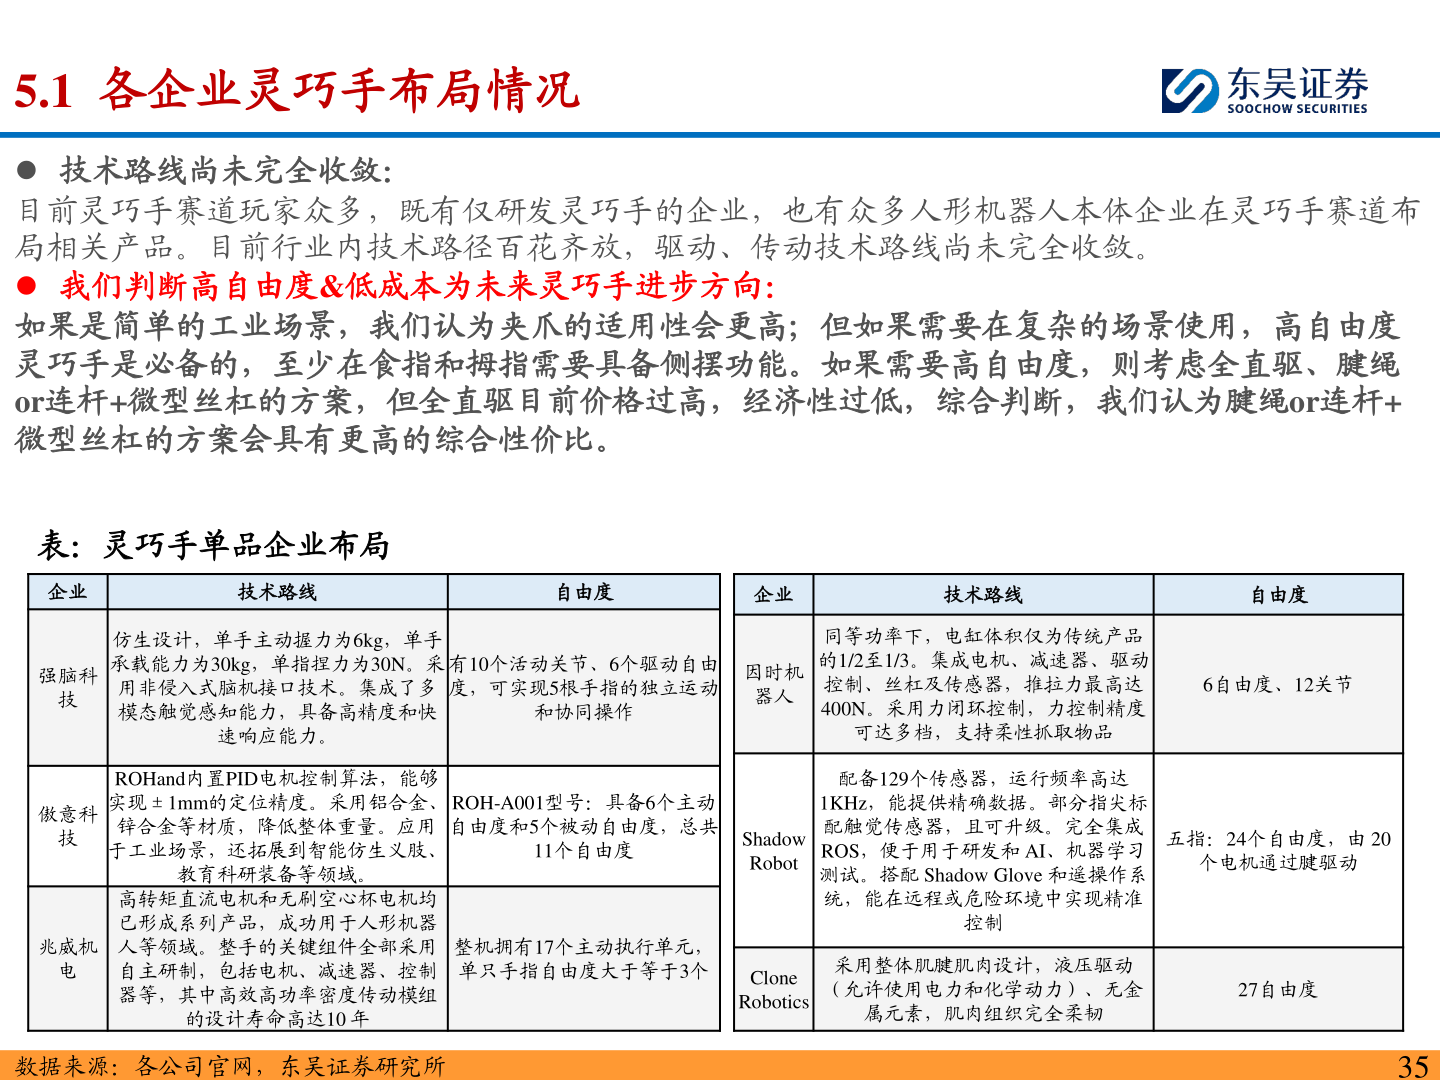
> 数据图表你知道5.1 各企业灵巧手布局情况2025-4-35.1 各企业灵巧手布局情况⚫ 技术路线尚未完全收敛:目前灵巧手赛道玩家众多,既有仅研发灵巧手的企业,也有众多人形机器人本体企业在灵巧手赛道布局相关产品。目前行业内技术路径百花齐放,驱动、传动技术路线尚未完全收敛。⚫ 我们判断高自由度&低成本为未来灵巧手进步方向:如果是简单的工业场景,我们认为夹爪的适用性会更高;但如果需要在复杂的场景使用,高自由度灵巧手是必备的,至少在食指和拇指需要具备侧摆功能。如果需要高自由度,则考虑全直驱、腱绳or连杆+微型丝杠的方案,但全直驱目前价格过高,经济性过低,综合判断,我们认为腱绳or连杆+微型丝杠的方案会具有更高的综合性价比。表:灵巧手单品企业布局企业技术路线自由度企业技术路线自由度强脑科技仿生设计,单手主动握力为6kg,单手承载能力为30kg,单指捏力为30N。采用非侵入式脑机接口技术。集成了多模态触觉感知能力,具备高精度和快速响应能力。有10个活动关节、6个驱动自由度,可实现5根手指的独立运动和协同操作因时机器人ROHand内置PID电机控制算法,能够实现±1mm的定位精度。采用铝合金、锌合金等材质,降低整体重量。应用于工业场景,还拓展到智能仿生义肢、傲意科技ROH-A001型号:具备6个主动自由度和5个被动自由度,总共11个自由度Shadow Robot同等功率下,电缸体积仅为传统产品的1/2至1/3。集成电机、减速器、驱动控制、丝杠及传感器,推拉力最高达400N。采用力闭环控制,力控制精度可达多档,支持柔性抓取物品配备129个传感器,运行频率高达1KHz,能提供精确数据。部分指尖标配触觉传感器,且可升级。完全集成 ROS,便于用于研发和 AI、机器学习测试。搭配 Shadow Glove 和遥操作系统,能在远程或危险环境中实现精准控制6自由度、12关节五指:24个自由度,由 20个电机通过腱驱动兆威机电教育科研装备等领域。高转矩直流电机和无刷空心杯电机均已形成系列产品,成功用于人形机器人等领域。整手的关键组件全部采用自主研制,包括电机、减速器、控制器等,其中高效高功率密度传动模组的设计寿命高达10 年数据来源:各公司官网,东吴证券研究所整机拥有17个主动执行单元,单只手指自由度大于等于3个Clone Robotics采用整体肌腱肌肉设计,液压驱动(允许使用电力和化学动力)、无金属元素,肌肉组织完全柔韧27自由度35东吴证券综合其他