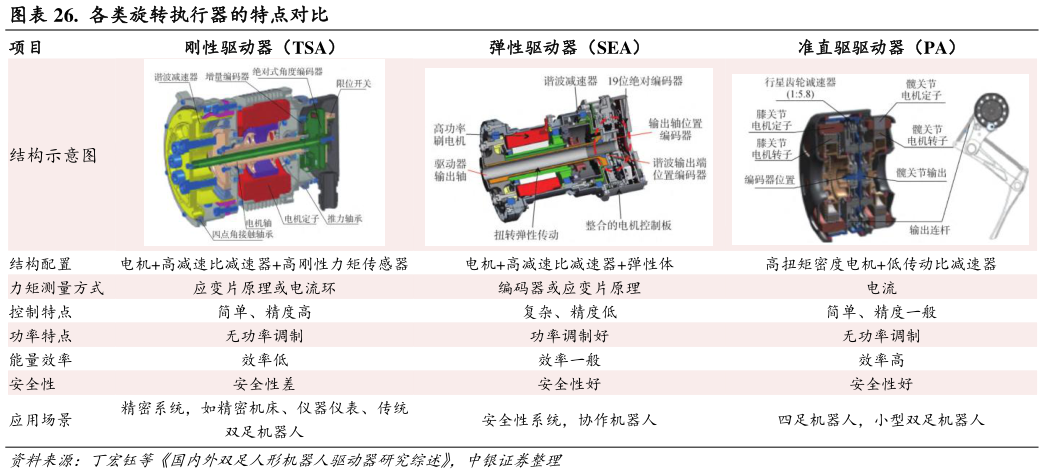
> 数据图表咨询大家. 各类旋转执行器的特点对比2026-8-5旋转执行器的驱动器案包括刚性、弹性和准直驱,各方案适用的减速器有所不同。根据丁宏钰等国内外双足人形机器人驱动器研究综述中的表述,人形机器人的驱动单元主要有刚性驱动单元、弹性驱动单元和准直驱驱动单元三种类型,对于减速器的选择上,为了满足人形机器人关节兼具轻小化、较高额定输出扭矩的要求,刚性驱动器和弹性驱动器一般需要配置高减速比的减速器,因此主要采用的是谐波减速器,而准直驱方案多采用低传动比的精密行星减速器。中银国际综合其他