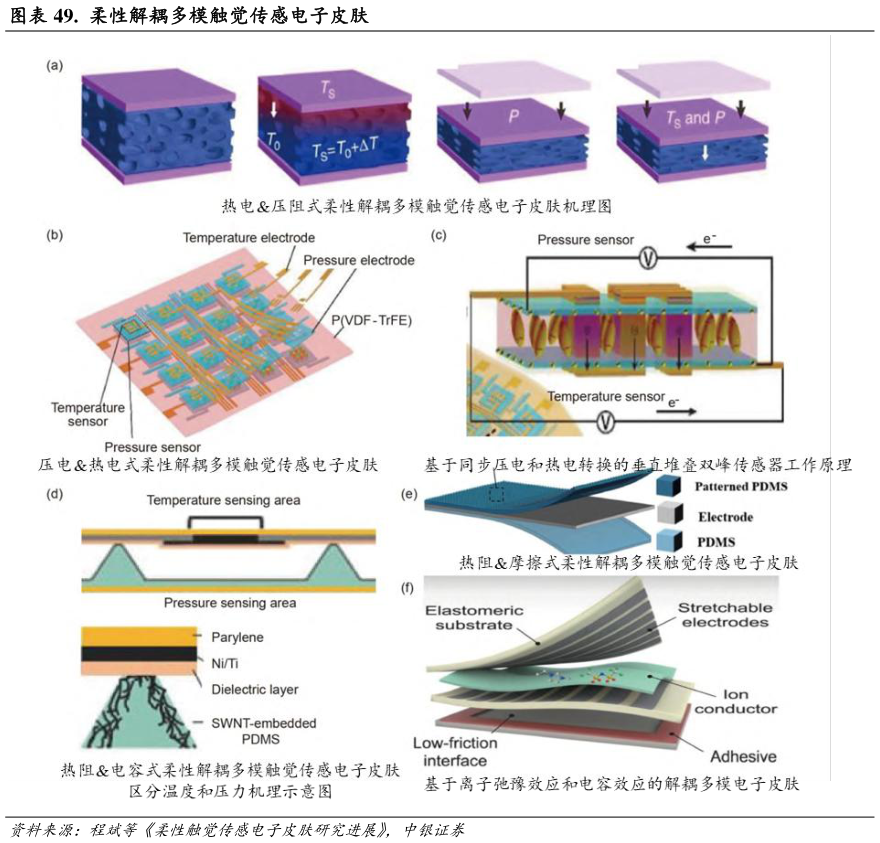
> 数据图表如何了解. 柔性解耦多模触觉传感电子皮肤2026-8-5除了触觉信息之外,温度信息、化学信息等对于机器人操作同样至关重要,多模态感知融合是未来电子皮肤重要的迭代方向。随着柔性触觉传感器研究和应用的深入,单一传感机理的柔性触觉传感电子皮肤很难对外界多方面的刺激同时做出准确响应,参考人类的皮肤,可以同时感知压力、温度、湿度以及触觉等多种外界的刺激,并做出综合的反应。所以,研究人员不再满足于利用触觉传感器采集力信息,也模拟生物皮肤复杂属性与功能把压力传感器、温度传感器、应变传感器等多种有不同功能的传感单元集成在柔性基底上,电子皮肤就可实时获取环境与人体的多元信息,并且进行融合处理。通过集成多种传感器,可以使电子皮肤具备更复杂的感知能力,为更加丰富的应用场景提供支持。但同时,这也对电子皮肤的材料、结构设计和解耦算法提出了更高的要求。中银国际综合其他