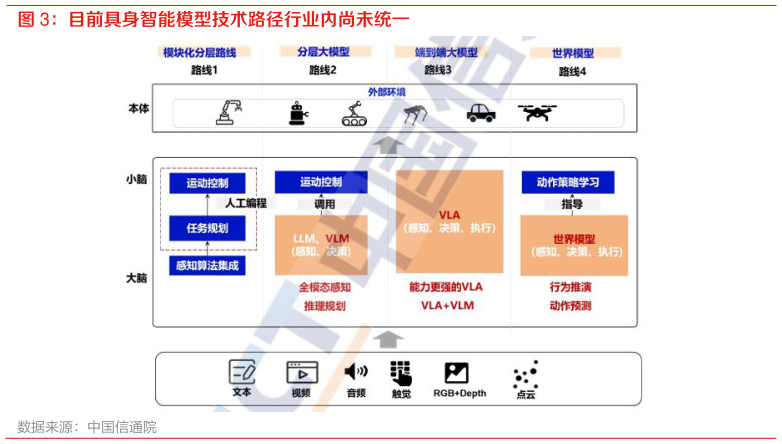
> 数据图表如何解释目前具身智能模型技术路径行业内尚未统一2026-8-5端到端地输出动作,该模型旨在绕过传统的显式状态估计与符号规划环节,尝试建立从高维感知输入到低层控制指令的直接映射,在处理未知任务时表现出良好的泛化能力。世界模型路线上,通过构建机器人对物理环境的内在认知模型,实现环境预判、时序推理与自主规划,核心意义在于赋予智体“内在的世界理解与模拟能力”,能够在与环境交互过程对应的高维、多模态的感知数据中提取物理规律、因果结构与环境动态,从而形成可用于推理与规划的内部表征,进而提升决策性能。东方证券综合其他