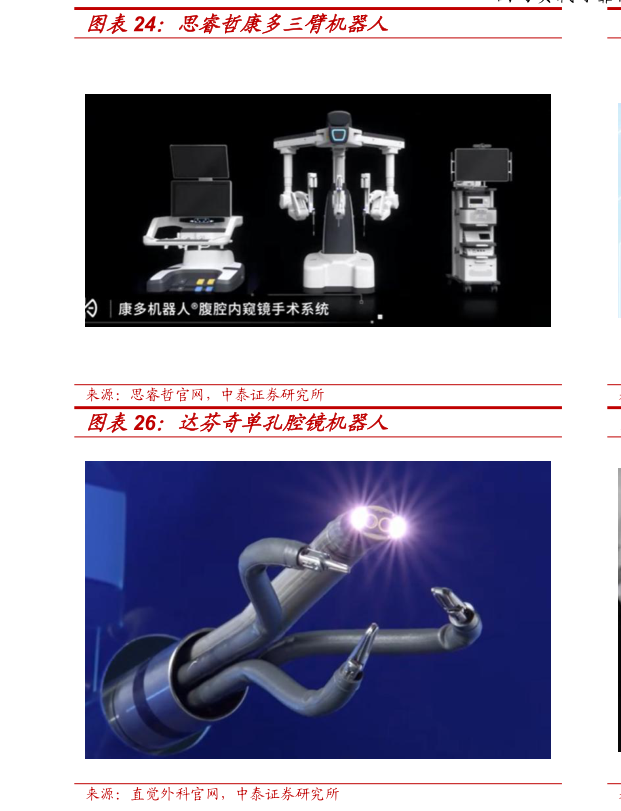
> 数据图表咨询下各位思睿哲康多三臂机器人2026-8-3像系统、自由度。 构型与机械臂数量。 多孔构型通常配置 4 条机械臂,1 条搭载内窥镜、3 条搭载手术器械,可同时完成牵拉暴露、切割、缝合等协同操作,覆盖泌尿外科、妇科、普外科、胸外科等复杂术式四臂相较三臂多出一条持械臂,通常以无创抓钳承担长时间静态牵拉暴露,主刀通过脚踏切换控制权即可独立完成术野管理,减少对床旁助手的依赖,术野暴露的稳定性与手术自主性更强。单孔构型将 1 个内窥镜与 3 把器械集成于同一手术臂、经单一切口进入体腔,创伤更小、切口美观性更好,但对器械的腔内展开与三角操作能力要求更高。单孔构型也存在技术路线差异:达芬奇 SP 采用钢丝驱动的方案,通过十余股钢丝绳穿过手术工具内部小孔牵拉实现关节的弯转运动术锐则采用自主原创的对偶连续体机构蛇形臂路线,以镍钛合金细杆协同推拉取代钢丝拉动,弯转范围与负载可靠性更优,获国家药监局国际首创、填补国内空白的评价。中泰证券公共服务